Hôm qua · 27/09

Chủ Nhật · 1 tin
JiQiZhiXin
Nghiên cứuĐiểm AI 92/100

Tinh chọnCoRL 2026: LIFT giúp mô hình VLA 'cảm nhận' lực mà không cần dữ liệu tiền huấn luyện

Nhóm nghiên cứu từ ĐH Giao thông Thượng Hải giới thiệu LIFT, phương pháp cho phép mô hình VLA học cách phản ứng với lực thông qua hậu huấn luyện trực tuyến, giúp cải thiện đáng kể hiệu suất thao tác vật lý mà không làm mất đi kiến thức thị giác sẵn có.


Vì sao đáng đọc: Đột phá quan trọng trong robot học, giải quyết bài toán thiếu dữ liệu lực bằng cách tối ưu hóa hậu huấn luyện, được hội nghị CoRL 2026 uy tín công nhận.

25/09

Thứ Sáu · 6 tin
HuggingFace Daily Papers (bài nghiên cứu nổi bật của cộng đồng)
Nghiên cứuĐiểm AI 54/100

Nghiên cứu: Đánh giá khả năng của Coding Agent trong giải quyết các bài toán lập kế hoạch hành động và nhiệm vụ tổng quát

Bài báo trên arXiv nghiên cứu khả năng của các Coding Agent trong việc tự động tạo ra mã nguồn có khả năng khái quát hóa qua nhiều tình huống, nhằm giải quyết các bài toán lập kế hoạch nhiệm vụ và chuyển động (TAMP) phức tạp.

Hugging Face Daily Papers
Nghiên cứuĐiểm AI 85/100

DeltaWAM: Mô hình hành động thế giới dựa trên sự thay đổi cho thao tác hai tay robot

DeltaWAM tối ưu hóa việc điều khiển robot bằng cách dự đoán các thay đổi hình ảnh thay vì toàn bộ khung hình, kết hợp với bộ nhớ Streaming Delta Memory để giảm tải xử lý, giúp tăng đáng kể tỷ lệ thành công trong các tác vụ thao tác phức tạp.

MarkTechPost
Mô hìnhĐiểm AI 65/100

Cùng sự kiệnBlack Forest Labs ra mắt FLUX 3 Action: Mô hình hành động thế giới 7B dẫn đầu bảng xếp hạng RoboLab-120

Black Forest Labs vừa trình làng FLUX 3 Action, mô hình điều khiển robot mã nguồn mở với 7 tỷ tham số. FLUX 3 Action đã xuất sắc chiếm lĩnh vị trí số 1 trên RoboLab-120 với tỷ lệ thành công 42,92%, vượt xa Cosmos 3 Nano về hiệu suất dù sở hữu kích thước nhỏ gọn hơn đáng kể.

Cùng sự kiện, bài đại diện «Black Forest Labs ra mắt FLUX 3 Action: Mô hình hành động thế giới 7B mã nguồn mở»
HuggingFace Daily Papers (bài nghiên cứu nổi bật của cộng đồng)
Nghiên cứuĐiểm AI 43/100

World Action Agent: Điều khiển robot thông qua VLM và kỹ thuật diễn tập hành động

World Action Agent (WAA) là khung đa tác nhân cho phép VLM điều khiển robot trực tiếp trong không gian làm việc thị giác, thông qua các tính năng như chế độ xem tiếp xúc, diễn tập hành động và hiệu chỉnh trực quan.

JiQiZhiXin
Nghiên cứuĐiểm AI 92/100

Tinh chọnOpenWAM: Liên minh 7 trường đại học ra mắt 'trình mô phỏng thế giới' cho robot

OpenWAM là mô hình nền tảng và hệ sinh thái mã nguồn mở kết hợp giữa mô hình thế giới và học hành động, giúp robot dự đoán môi trường và thực hiện thao tác chính xác hơn.


Vì sao đáng đọc: Đây là bước tiến quan trọng trong lĩnh vực robot học, kết hợp mô hình thế giới với điều khiển hành động, có tính ứng dụng cao và được hỗ trợ bởi nhiều trường đại học lớn.

24/09

Thứ Năm · 2 tin
Rohan Paul@rohanpaul_ai
Mô hìnhĐiểm AI 48/100

Skild AI huấn luyện robot hình người đá bóng qua 140 năm tự đối kháng

This is just so tough for robots. The balance, ball control, collision recovery, opponent modelling, …

DịchSkild AI đã tạo ra Messinator, robot hình người học đá bóng bằng cách tự đối kháng trong môi trường giả lập tương đương 140 năm. Robot xử lý linh hoạt các kỹ năng phức tạp như giữ thăng bằng, kiểm soát bóng và phục hồi sau va chạm với tần suất 50 lệnh khớp mỗi giây.

23/09

Thứ Tư · 3 tin
X Square@XSquareRobot
NgànhĐiểm AI 22/100

Cùng sự kiệnX Square Robot tổ chức tiệc giao lưu tại hội nghị IROS 2026

Join the X Square Robot IROS 2026 After Party in Pittsburgh! 🤖🎉 Meet fellow researchers and build…

DịchX Square Robot sẽ tổ chức tiệc giao lưu tại IROS 2026 ở Pittsburgh và trưng bày các giải pháp AI hiện thân tại gian hàng 727 từ ngày 27/9 đến 30/9, tập trung vào mô hình dự đoán hành động và mô phỏng vật lý.

Cùng sự kiện, bài đại diện «X Square Robot tổ chức tiệc giao lưu tại hội nghị IROS 2026»
Hugging Face Daily Papers
Nghiên cứuĐiểm AI 82/100

Segment-Snap: Kết hợp hình học và ngữ nghĩa để hiểu tương tác trong không gian 3D

Segment-Snap là phương pháp mới giúp máy tính hiểu cách tương tác với vật thể 3D bằng cách liên kết các bộ phận chuyển động với tay cầm, giúp dự đoán chuyển động chính xác mà không cần huấn luyện bộ hồi quy phức tạp.

X Square@XSquareRobot
NgànhĐiểm AI 16/100

X Square Robot tổ chức tiệc giao lưu tại hội nghị IROS 2026

oin the X Square Robot IROS 2026 After Party in Pittsburgh! 🤖🎉 Meet fellow researchers and builde…

DịchX Square Robot sẽ tổ chức sự kiện giao lưu tại IROS 2026 ở Pittsburgh, đồng thời giới thiệu các tiến bộ về AI hiện thân thông qua mô hình vật lý và mô phỏng tại gian hàng 727.

22/09

Thứ Ba · 8 tin
Hugging Face Daily Papers
Nghiên cứuĐiểm AI 85/100

ShieldVLA: Căn chỉnh an toàn dựa trên khả năng thực thi cho mô hình Thị giác-Ngôn ngữ-Hành động

ShieldVLA là khung tinh chỉnh mới giúp robot vận hành an toàn hơn bằng cách học hàm giá trị khả năng tiếp cận Hamilton-Jacobi trực tiếp từ dữ liệu hình ảnh, giúp phân tách tối ưu hóa phần thưởng và vùng hoạt động an toàn.

HuggingFace Daily Papers (bài nghiên cứu nổi bật của cộng đồng)
Nghiên cứuĐiểm AI 48/100

Tư duy như mô hình thế giới, hành động như VLA: Chưng cất tri thức vật lý vào robot nhỏ gọn

Phương pháp mới giúp chưng cất tri thức từ mô hình thế giới vào chính sách VLA, cho phép robot hiểu bối cảnh vật lý mà không cần tải mô hình giáo viên nặng nề khi huấn luyện.

Hugging Face Daily Papers
Nghiên cứuĐiểm AI 88/100

Tinh chọnHuRo: Chuyển đổi video hành động của người thành dữ liệu huấn luyện robot quy mô lớn

HuRo là phương pháp mới giúp chuyển đổi video hành động của con người thành dữ liệu điều khiển robot, tạo ra tập dữ liệu khổng lồ với 630.000 tập mẫu để huấn luyện các mô hình VLA hiệu quả hơn.


Vì sao đáng đọc: Nghiên cứu giải quyết bài toán thiếu hụt dữ liệu robot bằng cách tận dụng kho video con người khổng lồ, có tiềm năng lớn trong việc thúc đẩy khả năng học tập của robot.
Rohan Paul@rohanpaul_ai
Quan điểmĐiểm AI 34/100

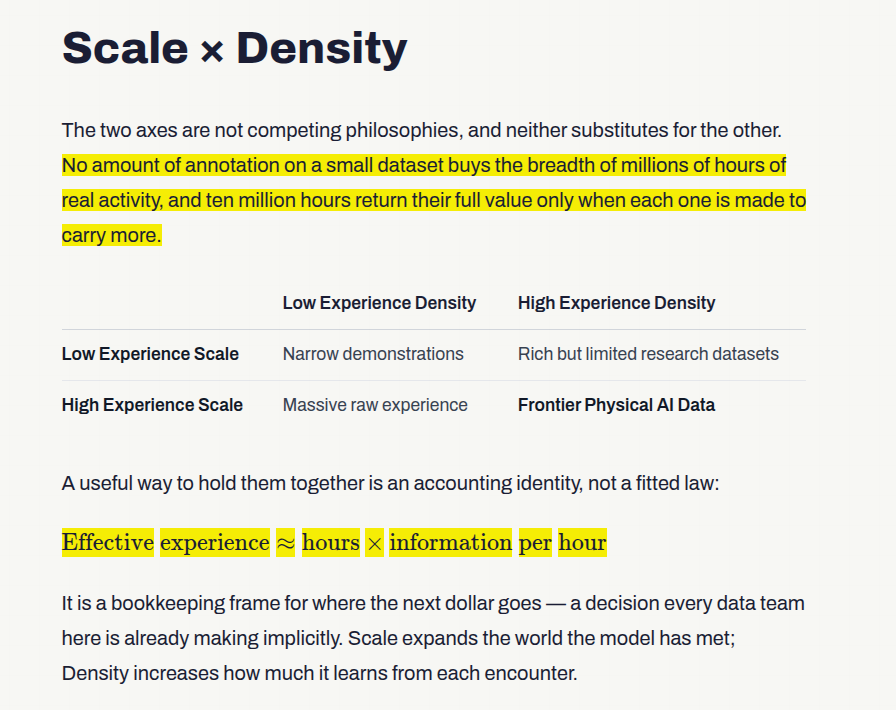
Huấn luyện robot từ video con người: Chất lượng trải nghiệm quan trọng hơn thời lượng

Human video is becoming a serious pretraining substrate for robotics: But very interestingly, whil…

DịchThay vì chỉ chạy theo số lượng video, các chuyên gia cho rằng hiệu quả huấn luyện robot phụ thuộc vào 'mật độ trải nghiệm'—tức là khả năng trích xuất các dữ liệu vật lý như lực, tương tác và hình học từ video con người để chuyển đổi thành hành động thực tế.

Hugging Face Daily Papers
Nghiên cứuĐiểm AI 85/100

PARTS: Tối ưu hóa robot thông qua học tăng cường trên các tác vụ phụ khó

PARTS là khung làm việc giúp robot tự học cách vượt qua các điểm nghẽn trong những tác vụ dài mà không cần con người can thiệp toàn bộ, bằng cách tập trung huấn luyện học tăng cường vào các bước phụ cụ thể thay vì toàn bộ quy trình.

21/09

Thứ Hai · 2 tin

20/09

Chủ Nhật · 2 tin
JiQiZhiXin
Nghiên cứuĐiểm AI 92/100

Tinh chọnĐột phá tại ECCV: HSImul3R - Khung tái tạo tương tác người-cảnh vật chuẩn vật lý cho robot

HSImul3R là khung tái tạo 3D đầu tiên giúp chuyển đổi video hành động của con người thành dữ liệu mô phỏng vật lý chính xác, giải quyết triệt để vấn đề xuyên thấu mô hình và mất ổn định trong tương tác robot.


Vì sao đáng đọc: Nghiên cứu giải quyết bài toán hóc búa trong robot học là 'khoảng cách giữa thị giác và vật lý'. Việc đưa mô phỏng vào quy trình tái tạo là bước tiến lớn cho AI thực thể.
JiQiZhiXin
Mô hìnhĐiểm AI 92/100

Tinh chọnCausalWM: Khi 'Chuỗi tư duy nhân quả' giúp mô hình thế giới đạt đỉnh cao mới

Aether AI ra mắt CausalWM, mô hình thế giới 16B tham số sử dụng 'Chuỗi tư duy nhân quả' để hiểu cơ chế vận động vật lý thay vì chỉ dự đoán hình ảnh, xuất sắc dẫn đầu bảng xếp hạng TriWorldBench.


Vì sao đáng đọc: Đây là bước tiến quan trọng trong việc giải quyết bài toán 'hộp đen' của mô hình thế giới, chuyển từ dự đoán bề mặt sang hiểu bản chất vật lý, có tính ứng dụng cao trong robot học.

18/09

Thứ Sáu · 2 tin
HuggingFace Daily Papers (bài nghiên cứu nổi bật của cộng đồng)
Nghiên cứuĐiểm AI 43/100

VA-Bench: Bước tiến mới trong đánh giá trí tuệ không gian cho robot thông qua quan sát và hành động

VA-Bench là bộ tiêu chuẩn mới đánh giá khả năng 'quan sát-suy luận-hành động-điều chỉnh' của mô hình đa phương thức (MLLM) trong môi trường robot, nơi mô hình tự học từ video RGB và điều khiển hành động thực tế.

Rohan Paul@rohanpaul_ai
Hướng dẫnĐiểm AI 55/100

Figure công bố mô hình Helix 2.5: Đột phá khả năng tự học của robot trong môi trường thực tế

Figure may have found a scaling rule for robot pretraining: keep the model and task training fixed, …

DịchMô hình robot end-to-end Helix 2.5 của Figure đạt bước tiến lớn khi nâng tỷ lệ thành công zero-shot từ 9% lên 56% tại 30 hộ gia đình mới, đánh dấu cột mốc quan trọng trong việc áp dụng Scaling Law cho robot.

17/09

Thứ Năm · 4 tin
Apple Machine Learning Research
Nghiên cứuĐiểm AI 42/100

REVERSAL-BENCH: Apple nghiên cứu 'vực thẳm' trong học tăng cường không cần reset

Apple giới thiệu REVERSAL-BENCH, bộ công cụ đo lường khả năng phục hồi trạng thái của AI trong môi trường vật lý, giúp xác định giới hạn an toàn khi huấn luyện các tác nhân học tăng cường mà không cần thiết lập lại trạng thái ban đầu.

AI Notes@AYi_AInotes
Nghiên cứuĐiểm AI 36/100

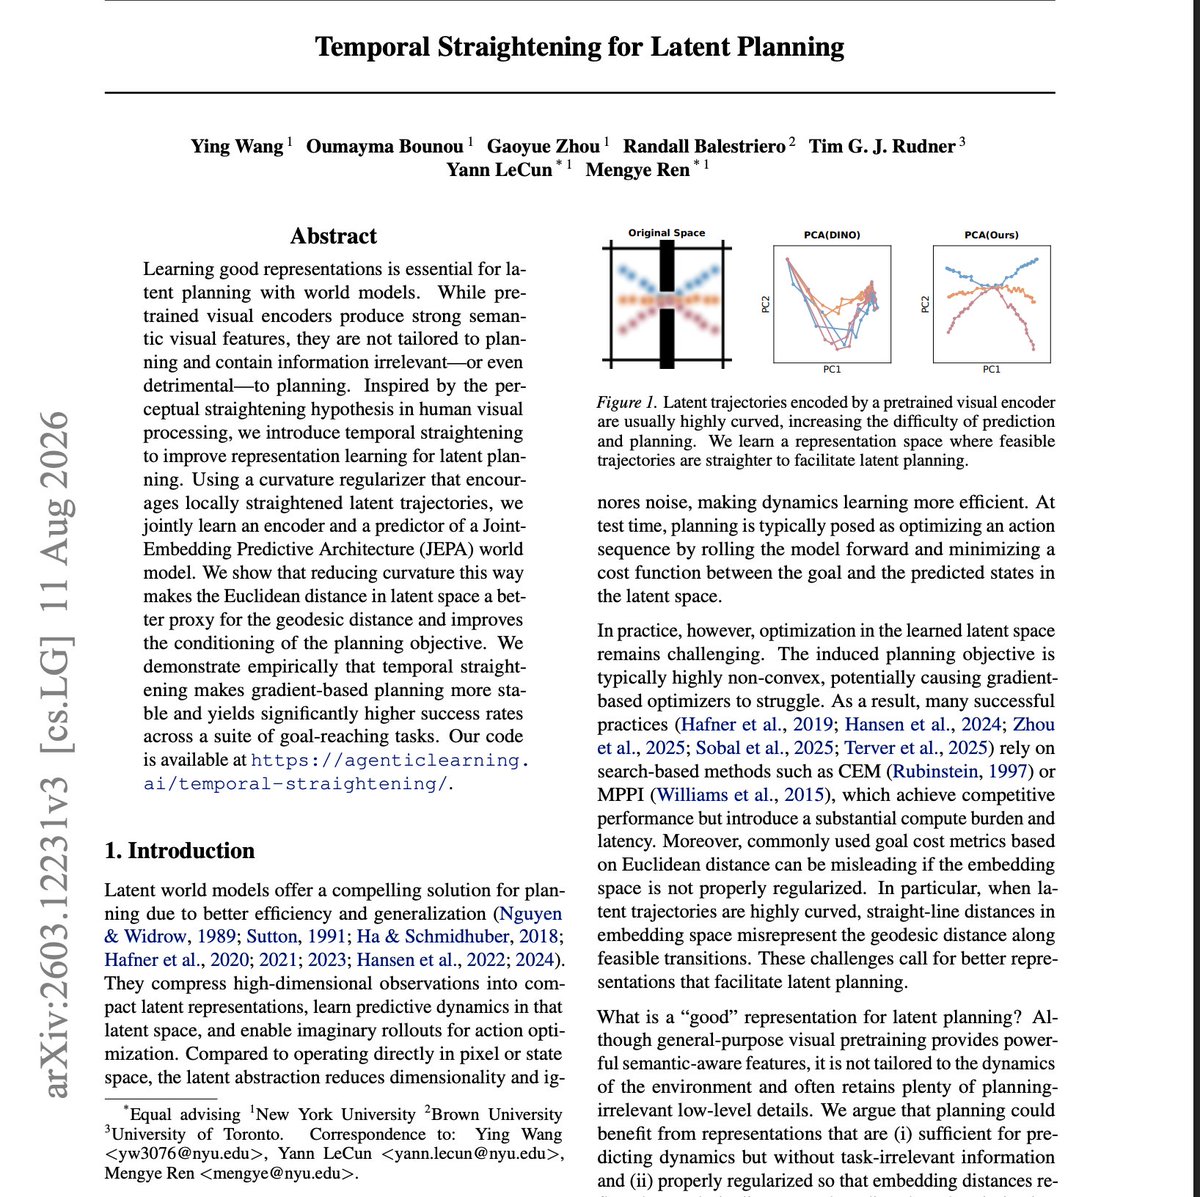
Đội ngũ của Yann LeCun chỉ ra 'điểm mù hình học' trong học tăng cường

Nhóm nghiên cứu của LeCun phát hiện các thuật toán học tăng cường truyền thống gặp lỗi vật lý do dùng không gian Euclid. Bằng cách áp dụng mô hình thế giới JEPA trên không gian phi Euclid, họ giúp robot lập kế hoạch di chuyển chính xác hơn, tăng hiệu suất học tập lên gấp nhiều lần.

Pandaily
Sản phẩmĐiểm AI 88/100

Tinh chọnScalabot ra mắt HERON-CRA: Bước tiến đột phá trong điều khiển robot với bộ nhớ ngữ cảnh và RL

HERON-CRA của Scalabot kết hợp bộ nhớ 4D, công cụ học tăng cường (RL) và tiền huấn luyện đa hình thái, giúp nâng tỷ lệ thành công khi gấp tất từ 38,5% lên 97,8%.


Vì sao đáng đọc: Công nghệ đột phá trong lĩnh vực robot học (embodied AI) với kết quả thực nghiệm ấn tượng, mang tính ứng dụng cao trong tự động hóa gia đình.

16/09

Thứ Tư · 3 tin
HuggingFace Daily Papers (bài nghiên cứu nổi bật của cộng đồng)
NgànhĐiểm AI 40/100

ModAR: Mô hình thế giới-hành động tự hồi quy đa phương thức đột phá

ModAR là mô hình thế giới-hành động đầu tiên sử dụng cơ chế khử nhiễu tự hồi quy trên nhiều phương thức tương lai, giúp tối ưu hóa dự đoán hành động với hiệu suất vượt trội và chi phí tính toán thấp hơn 20 lần so với các phương pháp hiện tại.

Fei-Fei Li@drfeifei
NgànhĐiểm AI 24/100

World Labs của Fei-Fei Li tuyển dụng nhân sự phát triển mô hình thế giới cho robot

Incredible opportunity for robotic learning researchers/engineers to join @theworldlabs! ❤️🔥

DịchWorld Labs đang tìm kiếm các kỹ sư và nhà nghiên cứu tài năng để cùng đội ngũ của Fei-Fei Li phát triển thế hệ mô hình thế giới tiếp theo, tập trung vào khả năng học tập và mô phỏng cho robot.

Rohan Paul@rohanpaul_ai
Mô hìnhĐiểm AI 54/100

Odyssey ra mắt mô hình thế giới Odyssey-3: Đột phá khả năng điều khiển robot và xe tự lái chỉ với vài chục giờ dữ liệu

This is potentially a great news for robot learning: Odyssey-3 (a foundation world model) just dro…

DịchOdyssey-3 là mô hình thế giới đa năng có khả năng điều khiển từ robot, xe tự lái đến drone và game. Điểm ấn tượng là khả năng thích nghi cực nhanh, chỉ cần vài chục giờ dữ liệu huấn luyện để vận hành thực tế.

15/09

Thứ Ba · 6 tin
HuggingFace Daily Papers (bài nghiên cứu nổi bật của cộng đồng)
NgànhĐiểm AI 48/100

PhysBrain 1.5: Bước tiến từ mô hình ngôn ngữ thị giác đến mô hình nền tảng vật lý

PhysBrain 1.5 là mô hình tiên phong hợp nhất khả năng hiểu môi trường vật lý, điều khiển hành động và dự đoán tương lai thông qua cơ chế tự hồi quy, biến các tín hiệu thị giác và vận động thành chuỗi token thống nhất.

Hugging Face Daily Papers
Nghiên cứuĐiểm AI 85/100

Attention-DP3: Tối ưu hóa chính sách khuếch tán 3D thông qua cơ chế chú ý nhận diện vật thể

Attention-DP3 cải thiện khả năng thao tác robot trong môi trường phức tạp bằng cách tích hợp thông tin hình học cấp vật thể vào mô hình khuếch tán 3D, giúp robot định vị mục tiêu chính xác hơn ngay cả khi bị che khuất.

Thomas Wolf (Hugging Face đồng sáng lập/CSO)@Thom_Wolf
NgànhĐiểm AI 44/100

RewardAI ra mắt OM-1: Mô hình nền tảng đột phá cho mọi loại robot

RewardAI giới thiệu OM-1, mô hình nền tảng cho phép robot học trực tiếp từ dữ liệu thao tác của con người mà không cần điều khiển từ xa, đạt độ linh hoạt và hiệu suất gần như con người trên mọi nền tảng từ cánh tay công nghiệp đến robot hình người.

Hugging Face Daily Papers
Nghiên cứuĐiểm AI 88/100

Tinh chọnMobileVLA-R1 2.0: Bước tiến mới trong điều khiển robot di động nhờ suy luận tăng cường RL

MobileVLA-R1 2.0 kết hợp suy luận có cấu trúc với học tăng cường (RL) để thu hẹp khoảng cách giữa tư duy ngôn ngữ cấp cao và hành động điều khiển robot chính xác, giúp robot thực hiện các nhiệm vụ phức tạp hiệu quả hơn.


Vì sao đáng đọc: Đây là nghiên cứu quan trọng trong lĩnh vực robot học, giải quyết bài toán hóc búa về sự nhất quán giữa suy luận và hành động thực tế bằng kỹ thuật CoT và RL.
Hugging Face Daily Papers
Nghiên cứuĐiểm AI 88/100

Tinh chọnReactHuman: Bộ tiêu chuẩn đánh giá khả năng phản xạ vật lý như con người cho robot AI

ReactHuman là bộ tiêu chuẩn đầu tiên đánh giá khả năng phản ứng tức thời của các mô hình đa phương thức (MLLM) trước các tình huống nguy hiểm trong môi trường gia đình, giúp robot đưa ra quyết định an toàn và chính xác hơn.


Vì sao đáng đọc: Đây là bước tiến quan trọng trong việc đưa AI vào đời sống thực tế, giải quyết khoảng trống giữa hiểu biết vật lý lý thuyết và phản xạ an toàn trong robot học.

14/09

Thứ Hai · 2 tin
Đã tải 40 tin

40 tin mỗi trang, cuộn để tải tiếp · lọc và sắp xếp ngay trên máy chủ (67 ms) · bộ lọc nằm trong đường dẫn nên chia sẻ link là giữ nguyên kết quả

Toàn bộ tin AI · Thẻ “Robot học” | AIHOT.vn