Hướng dẫn
DrivingBench: Thử thách khả năng lái xe của các mô hình AI hàng đầu
(giờ Việt Nam)
Tóm tắt AI
DrivingBench đánh giá khả năng điều khiển xe tự hành của các mô hình AI thông qua các lệnh điều hướng trên đường đua, đo lường hiệu suất dựa trên độ chính xác, thời gian và chi phí token.
Chính văn · Bản dịch AI
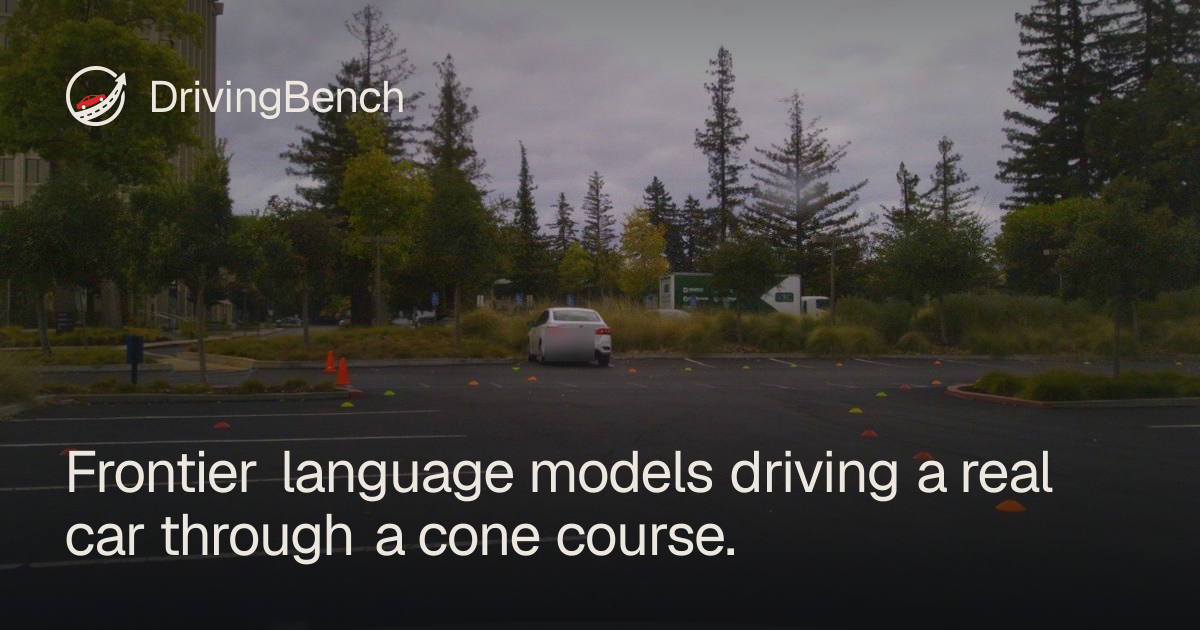
Các mô hình tiên phong (frontier models) có thể lái một chiếc ô tô thực tế không? Chúng tôi trao cho chúng quyền kiểm soát vô lăng, chân ga và phanh của một chiếc Toyota Corolla, sau đó đánh giá khả năng của chúng trên một đường chạy cố định bằng cọc tiêu.
Theo dõi @drivingbenchBáo cáoDấu vết đánh giá
Bảng xếp hạng
Tối đa 3 lần thử trong một phiên trò chuyện liên tục. Mở rộng một mô hình để kiểm tra các lượt chạy của nó, sau đó nhấp vào một lượt chạy để xem dấu vết và video.
xếp hạng theo
| attempt | progress | Khoảng cách mô hình đạt được dọc theo đường tâm của lộ trình trong khi vẫn giữ khoảng cách trong phạm vi 4 m, tính theo tỷ lệ phần trăm chiều dài đường tâm đến khu vực về đích; va chạm sẽ giữ nguyên tiến độ đạt được trước đó. | distance | Tốc độ GPS được tích hợp từ lệnh set_motion được chấp nhận đầu tiên đến khi kết thúc lượt chạy cuối cùng. | finish time | Thời gian từ lệnh set_motion được chấp nhận đầu tiên đến khi kết thúc lượt chạy cuối cùng. Chỉ hiển thị cho các lượt chạy hoàn thành; DNF nghĩa là không hoàn thành. | commands | Các lệnh set_motion và stop_now được chấp nhận trong quá trình thử nghiệm. | tokens · cost | Tổng số token và chi phí theo giá niêm yết cho lượt thử, bao gồm cả phần phản hồi sau đó. |
cùng phiên trò chuyện
| attempt | progress | Khoảng cách mô hình đạt được dọc theo đường tâm của lộ trình trong khi vẫn giữ khoảng cách trong phạm vi 4 m, tính theo tỷ lệ phần trăm chiều dài đường tâm đến khu vực về đích; va chạm sẽ giữ nguyên tiến độ đạt được trước đó. | distance | Tốc độ GPS được tích hợp từ lệnh set_motion được chấp nhận đầu tiên đến khi kết thúc lượt chạy cuối cùng. | finish time | Thời gian từ lệnh set_motion được chấp nhận đầu tiên đến khi kết thúc lượt chạy cuối cùng. Chỉ hiển thị cho các lượt chạy hoàn thành; DNF nghĩa là không hoàn thành. | commands | Các lệnh set_motion và stop_now được chấp nhận trong quá trình thử nghiệm. | tokens · cost | Tổng số token và chi phí theo giá niêm yết cho lượt thử, bao gồm cả phần phản hồi sau đó. |
cùng phiên trò chuyện
| attempt | progress | Khoảng cách mô hình đạt được dọc theo đường tâm của lộ trình trong khi vẫn giữ khoảng cách trong phạm vi 4 m, tính theo tỷ lệ phần trăm chiều dài đường tâm đến khu vực về đích; va chạm sẽ giữ nguyên tiến độ đạt được trước đó. | distance | Tốc độ GPS được tích hợp từ lệnh set_motion được chấp nhận đầu tiên đến khi kết thúc lượt chạy cuối cùng. | finish time | Thời gian từ lệnh set_motion được chấp nhận đầu tiên đến khi kết thúc lượt chạy cuối cùng. Chỉ hiển thị cho các lượt chạy hoàn thành; DNF nghĩa là không hoàn thành. | commands | Các lệnh set_motion và stop_now được chấp nhận trong quá trình thử nghiệm. | tokens · cost | Tổng số token và chi phí theo giá niêm yết cho lượt thử, bao gồm cả phần phản hồi sau đó. |
cùng phiên trò chuyện
| attempt | progress | Khoảng cách mô hình đạt được dọc theo đường tâm của lộ trình trong khi vẫn giữ khoảng cách trong phạm vi 4 m, tính theo tỷ lệ phần trăm chiều dài đường tâm đến khu vực về đích; va chạm sẽ giữ nguyên tiến độ đạt được trước đó. | distance | Tốc độ GPS được tích hợp từ lệnh set_motion được chấp nhận đầu tiên đến khi kết thúc lượt chạy cuối cùng. | finish time | Thời gian từ lệnh set_motion được chấp nhận đầu tiên đến khi kết thúc lượt chạy cuối cùng. Chỉ hiển thị cho các lượt chạy hoàn thành; DNF nghĩa là không hoàn thành. | commands | Các lệnh set_motion và stop_now được chấp nhận trong quá trình thử nghiệm. | tokens · cost | Tổng số token và chi phí theo giá niêm yết cho lượt thử, bao gồm cả phần phản hồi sau đó. |
cùng phiên trò chuyện
Khám phá đường đua Xem phát lại quỹ đạo
Bài gốc còn tiếp — xem tiếp tại bài gốc ↗
Bài viết được AI dịch và tổng hợp tự động từ Hacker News Nổi bật (buzzing.cc bản dịch tiếng Trung). Liên kết bài gốc ở phía trên. Dữ liệu đồng bộ qua API công khai được ghi nguồn tại AI HOT (canonical) ↗. AIHOT.vn luôn dẫn nguồn đầy đủ — nếu bạn thấy điểm cần chỉnh sửa, hãy gửi ý kiến tại trang phản hồi.