Tin ngành
NVIDIA ra mắt Isaac ROS 5.0: Đẩy mạnh phát triển robot thông minh với hiệu suất vượt trội
(giờ Việt Nam)
Tóm tắt AI
NVIDIA phát hành Isaac ROS 5.0 hỗ trợ Ubuntu 24.04 và ROS Lyrical, tích hợp quy trình làm việc cho robot thông minh. Đặc biệt, thư viện FoundationPose giúp tăng tốc độ nhận diện và theo dõi vị trí vật thể lên đến 5,5 lần cho cộng đồng 1,3 triệu người dùng ROS.
Bản dịch AI
Để xây dựng và triển khai các ứng dụng robot tinh vi có khả năng nhận thức, suy luận và hành động trong các môi trường năng động, các nhà phát triển cần những mô hình và công cụ AI vật lý mới.
Khung phần mềm mở ROS là một dự án từ Open Robotics giúp con người chế tạo robot. NVIDIA Isaac ROS 5.0 — một tập hợp các gói tăng tốc bằng GPU được xây dựng trên nền tảng ROS, ra mắt hôm nay tại hội nghị ROSCon ở Toronto, Canada — giúp con người và các tác nhân AI cùng nhau xây dựng robot.
Phiên bản này giới thiệu các quy trình làm việc dựa trên tác nhân (agentic workflows) và hỗ trợ nền tảng mới nhằm giúp các nhà phát triển xây dựng, tùy chỉnh và triển khai các ứng dụng robot nhanh hơn.
ROS cung cấp nền tảng mã nguồn mở cho phần lớn sự phát triển của ngành robot hiện đại, mang đến cho các nhà phát triển những công cụ, thư viện và tiêu chuẩn chung để xây dựng và kết nối các ứng dụng robot.
NVIDIA Isaac ROS mang sức mạnh tính toán tăng tốc của NVIDIA, các mô hình AI vật lý và các thư viện sẵn sàng cho sản xuất đến với gần 1,3 triệu người dùng ROS, giúp các nhà phát triển xây dựng các ứng dụng robot hiệu suất cao bằng cách sử dụng các công cụ mã nguồn mở miễn phí và quen thuộc.
Đưa các tác nhân AI vào phát triển robot
Các tác nhân AI đang thay đổi cách xây dựng phần mềm, giúp các nhà phát triển tự động hóa các tác vụ lặp đi lặp lại, điều hướng các cơ sở mã phức tạp và chuyển từ ý tưởng sang các ứng dụng thực tế nhanh hơn. Isaac ROS 5.0 mang những khả năng này vào quá trình phát triển robot.
Isaac ROS 5.0 giới thiệu khả năng hỗ trợ cho ROS Lyrical và Ubuntu 24.04, cung cấp cho các nhà phát triển lộ trình để áp dụng nền tảng ROS mới nhất trong khi vẫn tiếp tục tăng tốc các khối lượng công việc robot đòi hỏi khắt khe bằng sức mạnh tính toán tăng tốc của NVIDIA. NVIDIA đã hợp tác với Open Source Robotics Alliance để đóng góp một giao diện xử lý dữ liệu tiêu chuẩn cho ROS Lyrical, giúp phần mềm robot hoạt động hiệu quả trên các phần cứng máy tính khác nhau, bao gồm cả GPU.
Có sẵn cho toàn bộ cộng đồng ROS, phiên bản này cung cấp cho các nhà phát triển một cách thức nhất quán để tăng tốc các ứng dụng robot đòi hỏi khắt khe, với CUDA cung cấp một ví dụ thực tế về tăng tốc GPU.
Các kỹ năng NVIDIA Isaac mới dành cho việc thiết lập và thao tác cung cấp các quy trình làm việc có thể tái sử dụng mà các nhà phát triển và tác nhân AI có thể dùng để hoàn thành các tác vụ phát triển robot. Tài liệu sẵn sàng cho tác nhân (agent-ready) cũng giúp các tác nhân AI dễ dàng hiểu các công cụ và quy trình làm việc của Isaac ROS hơn, từ đó chuyển đổi ý định của nhà phát triển thành các ứng dụng thực tế nhanh chóng hơn.
Một số kỹ năng vượt xa việc hỗ trợ các tác vụ lập trình đơn lẻ. Kỹ năng tinh chỉnh FoundationStereo mới cho phép một tác nhân AI giúp điều chỉnh mô hình nhận thức âm thanh nổi (stereo perception) cho phù hợp với camera, môi trường và ứng dụng robot của nhà phát triển, giúp họ dễ dàng đạt được nhận thức chính xác hơn cho một cấu hình cảm biến nhất định. FoundationPose, một mô hình nền tảng để ước tính và theo dõi tư thế vật thể, hiện cung cấp một thư viện suy luận sẵn sàng cho tác nhân, cho phép robot nhận diện và theo dõi vị trí cũng như hướng của vật thể nhanh hơn tới 5,5 lần.
Ngoài ra, tính năng gắp và đặt (pick and place) — một quy trình phổ biến kết nối việc phát hiện, ước tính độ sâu và xuất dữ liệu tư thế — hiện đã có sẵn dưới dạng một kỹ năng độc lập, sẵn sàng cho tác nhân, mang lại cho các nhà phát triển robot sự linh hoạt hơn ngoài phạm vi của Isaac ROS.
Tăng tốc hệ sinh thái robot mã nguồn mở
Hệ sinh thái robot hiện đã mở rộng cách tiếp cận dựa trên tác nhân này vào các quy trình phát triển.
AgenticROS, một dự án mã nguồn mở được tài trợ bởi công ty công nghệ nhận thức 3D RealSense, kết nối Isaac ROS với các mô hình mở NVIDIA Nemotron và các bản thiết kế NVIDIA NemoClaw, cho phép các tác nhân AI tương tác với các robot dựa trên ROS. RealSense cũng đang tối ưu hóa các camera đo độ sâu 3D stereo AI-native mới nhất của mình, bao gồm RealSense D585 Pro, cùng một bộ công cụ phát triển phần mềm mã nguồn mở cho Isaac ROS và nền tảng AI biên NVIDIA Jetson Thor, giúp các nhà phát triển xây dựng các ứng dụng nhận thức, điều hướng và thao tác.
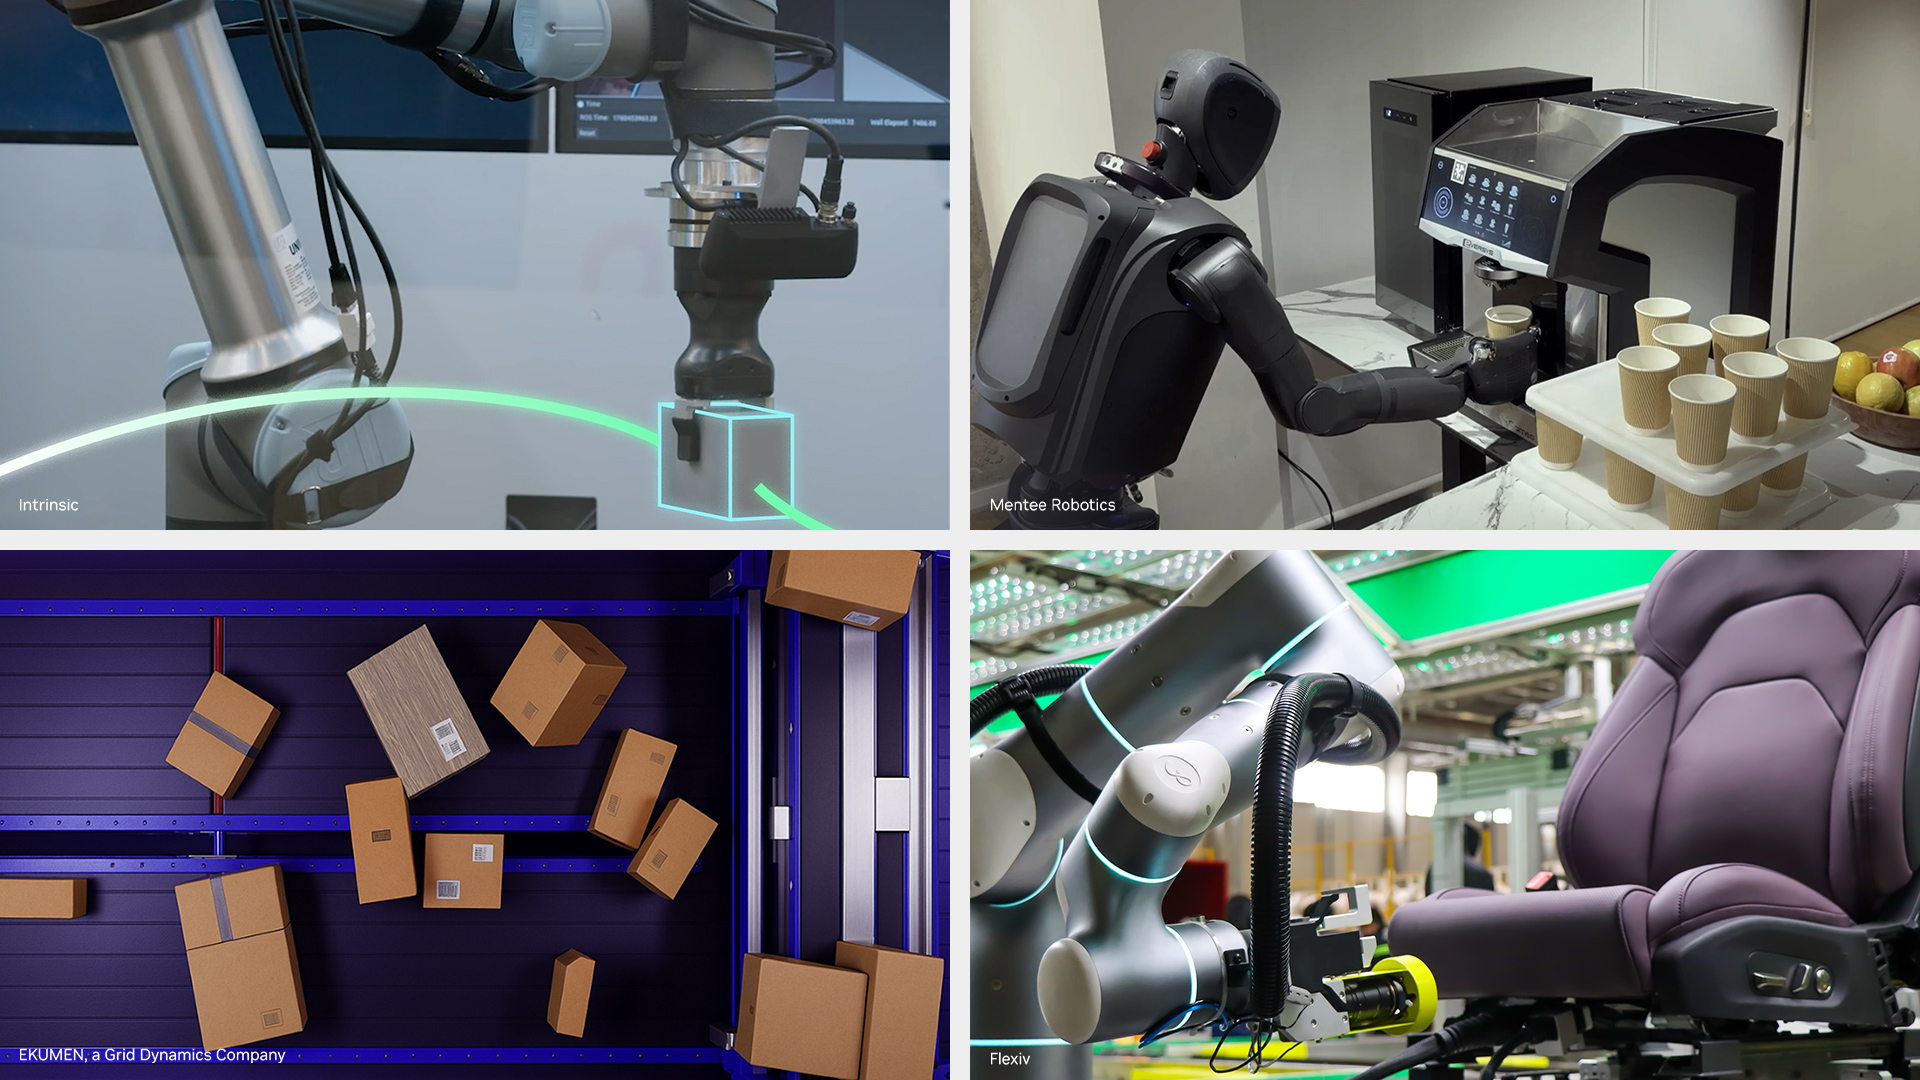
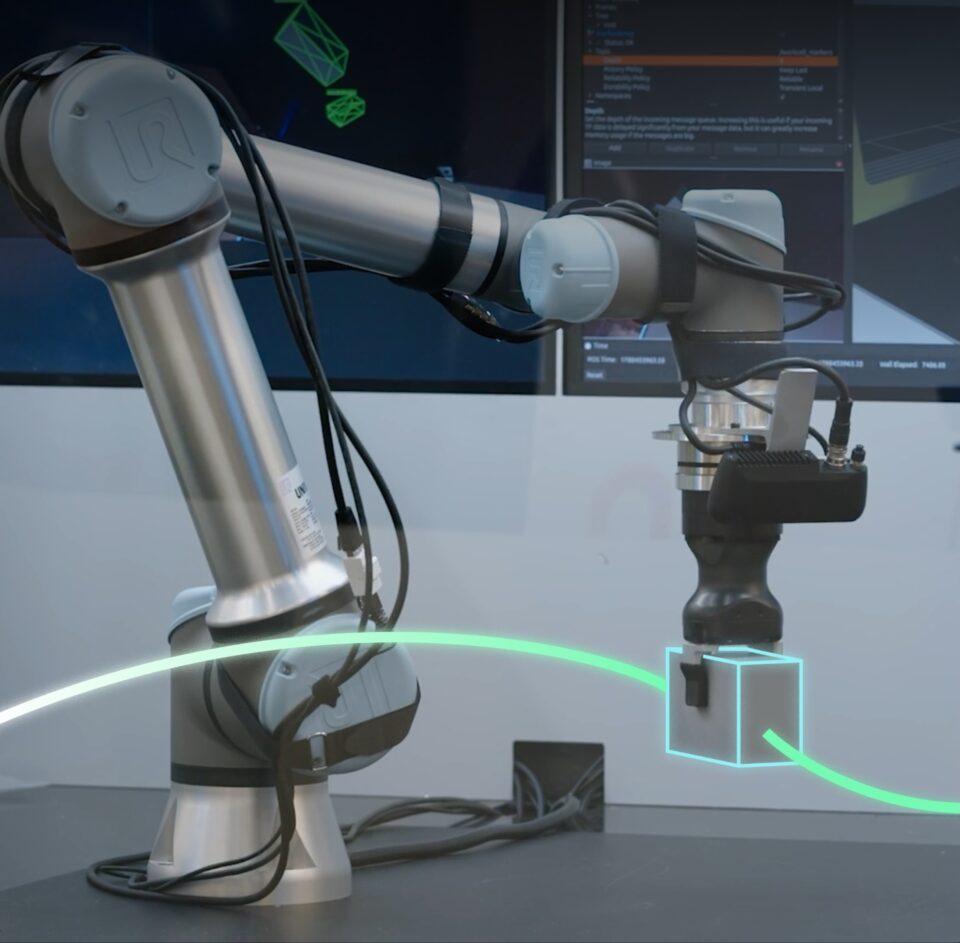
Giải pháp Open Machine Tending của Intrinsic là một ứng dụng tham chiếu cho việc chăm sóc máy CNC, một phần của Intrinsic Core vừa được phát hành — bộ phần mềm mã nguồn mở gồm các dịch vụ và khả năng chạy sẵn được thiết kế để tăng tốc các ứng dụng robot công nghiệp. Nó bao gồm khả năng tương thích tích hợp với NVIDIA FoundationPose để đăng ký, theo dõi và ước tính tư thế vật thể ngay lập tức. Sử dụng quy trình nhận thức FoundationPose, giải pháp này cho phép robot phát hiện và xử lý các bộ phận một cách linh hoạt, đồng thời giảm nhu cầu về các thiết bị cố định vật lý cứng nhắc, đắt tiền và các hệ thống tích hợp chuyên biệt.
Seeed Studio đang sử dụng NVIDIA Isaac ROS với reBot Arm, kết hợp khả năng nhận thức tăng tốc, hiểu không gian và lập kế hoạch chuyển động trên NVIDIA Jetson Thor. Sự tích hợp này cung cấp cho các nhà phát triển một nền tảng thực tế để xây dựng các ứng dụng AI vật lý có khả năng thích ứng, từ định vị vật thể đến thao tác nhận biết va chạm và gắp đặt tự động.
Magna đang sử dụng NVIDIA Isaac ROS làm nền tảng mô-đun, tăng tốc bằng GPU cho nhận thức robot, thu thập dữ liệu đồng bộ và triển khai mô hình NVIDIA Isaac GR00T, kết hợp với thử nghiệm phần cứng trong vòng lặp (hardware-in-the-loop) của Isaac Sim để đưa tự động hóa thông minh từ nghiên cứu vào sản xuất và di chuyển thực tế — nhanh hơn và ít rủi ro hơn.
Công cụ quản lý gói Pixi của Prefix.dev giúp việc tạo ra các môi trường phát triển robot có thể tái lập trở nên dễ dàng hơn, kết hợp ROS với nền tảng NVIDIA CUDA để giúp các nhà phát triển thiết lập và chia sẻ các quy trình làm việc robot tăng tốc một cách thuận tiện hơn.
Là đối tác của Isaac ROS, Foxglove giúp các nhà phát triển trực quan hóa và gỡ lỗi các ứng dụng ROS trực tiếp thông qua các công cụ web và máy tính để bàn, vốn được tích hợp xuyên suốt trong các hướng dẫn của Isaac ROS và hỗ trợ dữ liệu như các chủ đề 3D, lưới nvblox và rosbags.
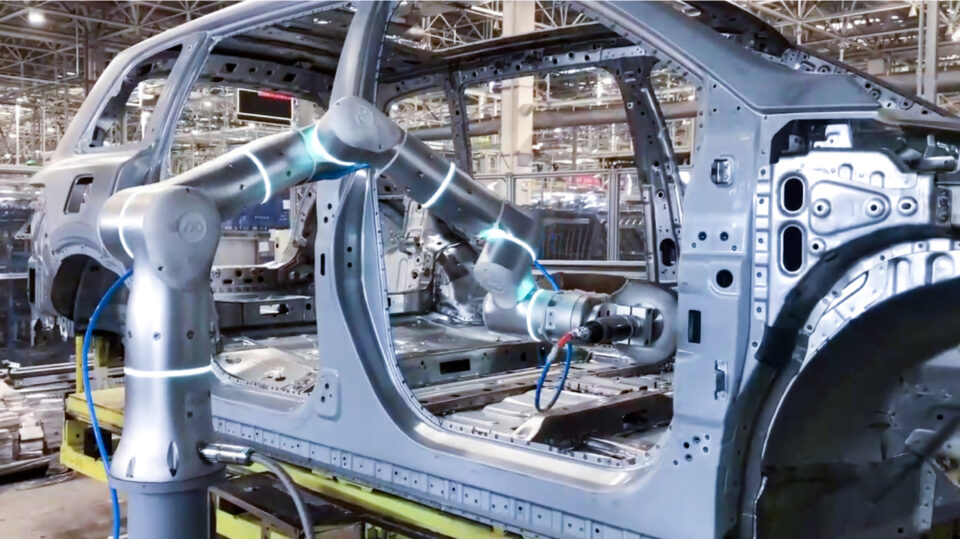
Flexiv đang tích hợp Isaac ROS với robot thích ứng Rizon 4 của mình, giúp các nhà phát triển tiếp cận các khả năng robot tăng tốc bởi NVIDIA và một lộ trình hợp lý từ việc thử nghiệm ứng dụng trong NVIDIA Isaac Sim đến triển khai chúng trên robot thực tế.
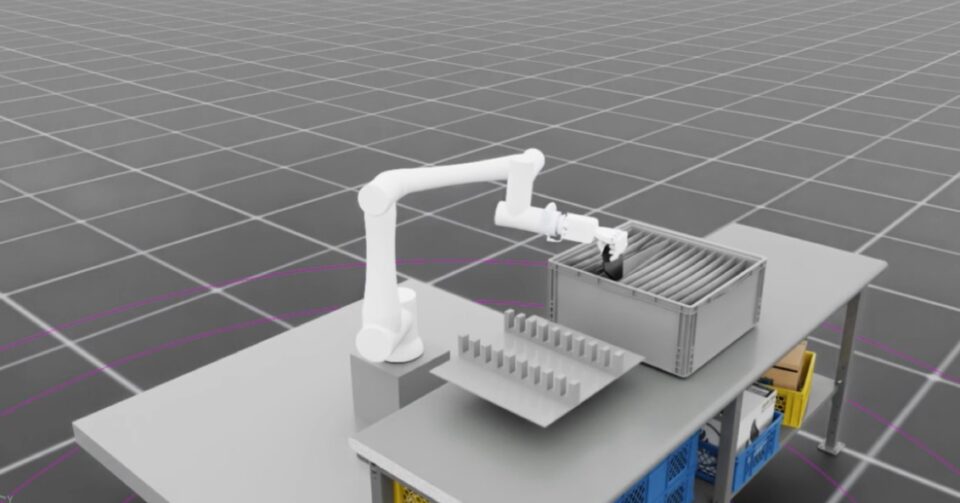
Ekumen, một công ty thuộc Grid Dynamics, đang sử dụng các gói Isaac ROS tăng tốc bằng GPU trong các ngăn xếp ROS và Nav2 hiện có để cải thiện khả năng cập bến chính xác, phát hiện vật cản 3D, định vị trực quan và lập kế hoạch chuyển động thời gian thực, đồng thời xác thực từng ứng dụng trong Isaac Sim.
Ekumen sử dụng isaac_ros_cumotion trên GPU để lập bản đồ đường đi không va chạm cho một cánh tay robot trong kho trong khoảng từ 2 đến 5 mili giây.
Ouster tích hợp các camera stereo ZED của Stereolabs với NVIDIA Isaac ROS để cung cấp khả năng nhận thức tăng tốc bằng GPU cho các ứng dụng robot. Sự tích hợp này đơn giản hóa việc phát triển các tính năng phát hiện vật thể, lập bản đồ và điều hướng thời gian thực trong khi vẫn duy trì khả năng tương tác với hệ sinh thái ROS rộng lớn hơn.
Đưa toàn bộ ngăn xếp AI vật lý vào robot
Các ứng dụng mà nhà phát triển và tác nhân xây dựng cuối cùng cần phải chạy trên robot.
NVIDIA Jetson là một nền tảng tính toán có khả năng mở rộng để chạy ngăn xếp AI vật lý tại biên với hiệu suất thời gian thực, kết hợp ROS, nhận thức và điều hướng tăng tốc, các mô hình AI và logic ứng dụng trên robot.
Isaac ROS 5.0 hỗ trợ khả năng tính toán có thể mở rộng, từ thiết bị NVIDIA Jetson Orin Nano cấp thấp đến các thiết bị Jetson Thor hiệu suất cao, mang đến cho các nhà phát triển lộ trình từ phát triển đến triển khai khi khối lượng công việc robot ngày càng trở nên tinh vi.
Các công ty robot đã và đang sử dụng sự kết hợp này để đưa nhiều quá trình xử lý AI trực tiếp lên máy móc của họ.
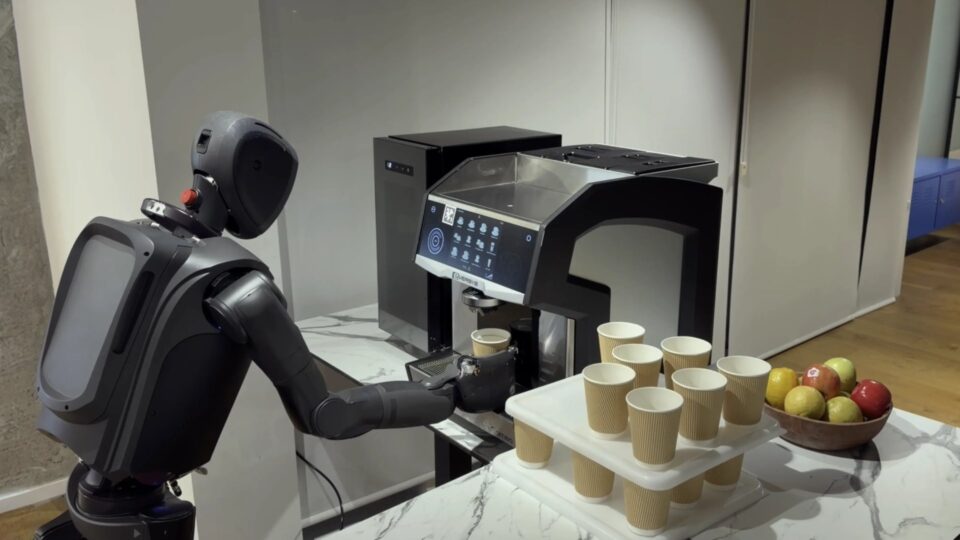
Mentee Robotics sử dụng NVIDIA Isaac ROS làm xương sống nhận thức và AI cho robot hình người MenteeBot của mình, cho phép robot diễn giải thông tin hình ảnh và thực hiện các hành vi đã học trong thời gian thực. Một nền tảng phần mềm chung trên các nền tảng NVIDIA Jetson Orin và Jetson Thor giúp Mentee mở rộng các đổi mới của mình từ các robot hiện có sang các hệ thống thế hệ tiếp theo.
Universal Robots đã tích hợp NVIDIA Isaac ROS vào bộ công cụ phát triển phần mềm AI Accelerator để giúp các nhà tích hợp triển khai các khả năng nhận thức và chuyển động tiên tiến nhanh hơn mà không cần phát triển phần mềm robot phức tạp từ đầu. Được hỗ trợ bởi NVIDIA Jetson tại biên, giải pháp này cho phép robot thích ứng với các bộ phận không được định vị chính xác, giảm sự phụ thuộc vào các thiết bị cố định đắt tiền và làm cho các ô sản xuất trở nên linh hoạt hơn.
ROBOTIS, đơn vị chế tạo TurtleBot3 dựa trên ROS thân thiện với nhà phát triển, đang tích hợp Isaac ROS vào robot AI Worker của mình, sử dụng khả năng nhận thức vật thể tăng tốc bằng GPU để thực hiện các tác vụ thao tác có hướng dẫn bằng thị giác bao gồm gắp, đặt và căn chỉnh.
ROBOTIS thực hiện các tác vụ thao tác vật thể bằng cách sử dụng NVIDIA Isaac ROS CuMotion.
Các mô hình nền tảng robot của FieldAI, có thể chạy hoàn toàn trên robot mà không cần dựa vào kết nối đám mây, đang tích hợp Isaac ROS trên các thiết bị Jetson để tận dụng tối đa khả năng tăng tốc GPU và cải thiện hiệu quả của ngăn xếp AI trên robot.
Noble Machines đang sử dụng NVIDIA Isaac ROS trên Jetson để tăng tốc việc phát triển các robot đa năng cho các ứng dụng công nghiệp, xây dựng dựa trên các khả năng AI và nhận thức sẵn sàng sử dụng thay vì tạo ra chúng từ đầu.
Bài viết được AI dịch và tổng hợp tự động từ NVIDIA Blog. Liên kết bài gốc ở phía trên. AIHOT.vn luôn dẫn nguồn đầy đủ — nếu bạn thấy điểm cần chỉnh sửa, hãy gửi ý kiến tại trang phản hồi.