Hãy thử nhặt một tờ giấy đang đặt phẳng trên bàn lên.
Tờ giấy rất nhẹ nhưng ngón tay lại không dễ luồn thẳng xuống dưới nó. Bạn có thể sẽ dùng phần thịt đầu ngón tay miết nhẹ một chút để mép giấy cong lên rồi mới kẹp lấy. Nếu chưa nhặt được thì đổi sang góc khác thử lại.
Nghiên cứu PP-Tac vào năm 2025 đã sử dụng bàn tay khéo léo gắn cảm biến xúc giác để cầm nắm các vật thể mỏng và dễ biến dạng như giấy. Trong thí nghiệm được thiết lập của bài báo, tỷ lệ thành công tổng thể đạt 87,5%. [1]
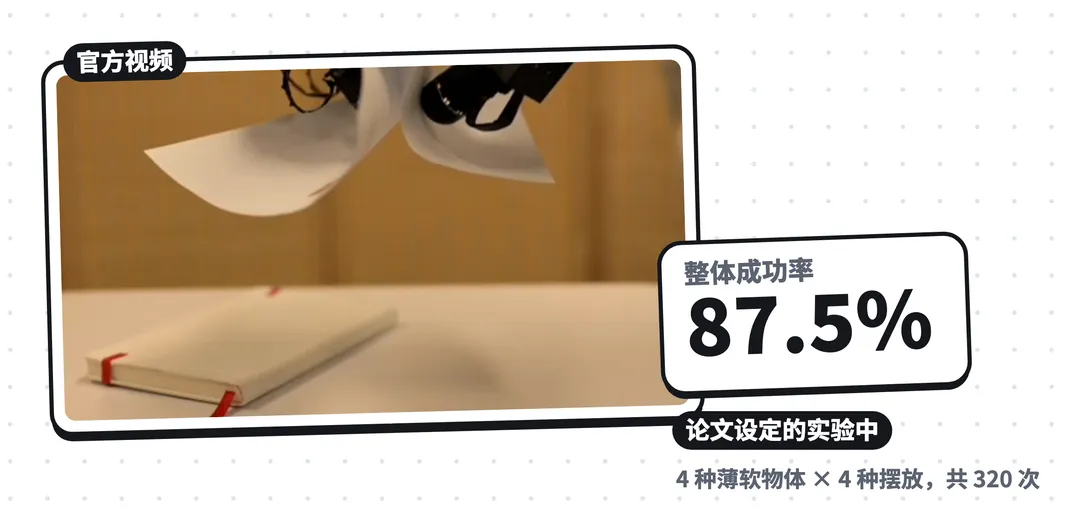
Hình 1|Hình ảnh thực nghiệm cầm nắm giấy của PP-Tac Nguồn: Trang dự án PP-Tac (ảnh cắt từ video)
Trong vài giây nhặt tờ giấy, có nhiều việc phải xử lý liên tiếp: đặt ngón tay ở đâu, sau khi chạm vào giấy thì tác dụng một lực bao nhiêu, nếu trượt thì có cần đổi vị trí không. Xử lý tốt được hay không phụ thuộc vào sự phối hợp giữa kết cấu và truyền động, cảm nhận, điều khiển cùng khả năng học hỏi của bàn tay khéo léo.
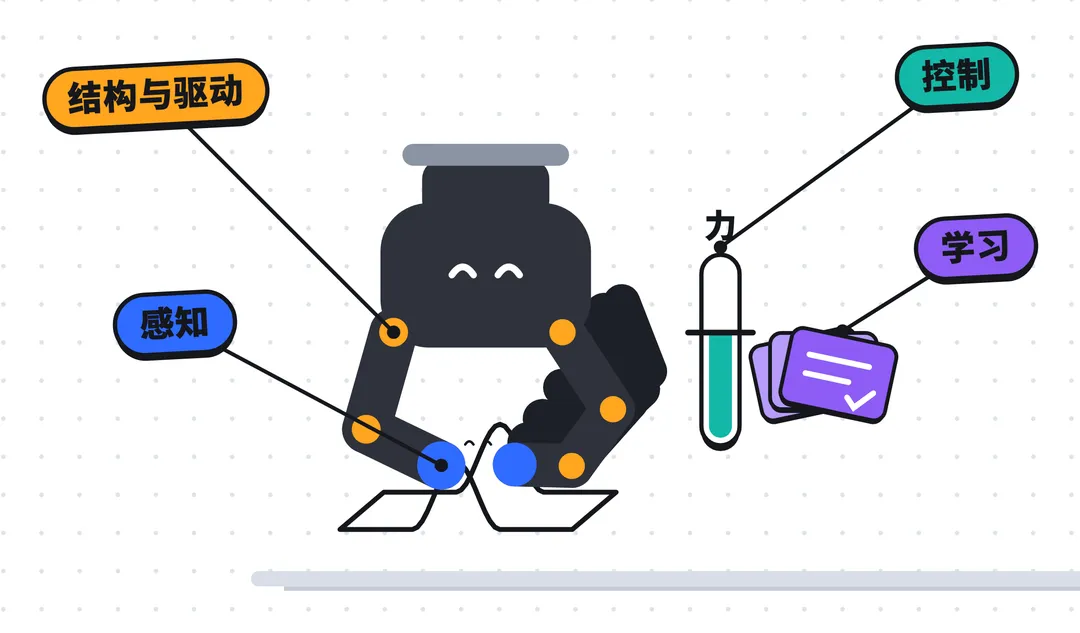
Hình 2|Sự phối hợp bốn phương diện của bàn tay khéo léo
Chỉ cần tờ giấy đổi vị trí hoặc nhăn một chút, động tác ban đầu có thể không còn hiệu quả nữa. Khi xem những màn trình diễn như vậy, tôi thường muốn nán lại quan sát thêm một lúc: Lần đầu tiên không nhặt được, bàn tay sẽ xử lý tiếp như thế nào?
Sau khi cầm chắc, các ngón tay còn phải bận rộn làm gì
Bàn tay khéo léo là bàn tay robot có thể phối hợp nhiều ngón tay để cầm nắm và thao tác với đồ vật. Trong nhiều trường hợp, cầm được vật thể mới chỉ là bước đầu tiên.
Bạn có thể thử một động tác nhỏ: kẹp một đồng xu giữa ngón cái và ngón trỏ, không dựa vào mặt bàn, cũng không dùng tay còn lại, xoay đồng xu nửa vòng. Các ngón tay phải luân phiên nới lỏng một chút, đẩy nhẹ một chút, đồng thời ngăn không cho nó rơi. Đó chính là thao tác trong bàn tay : vừa giữ vật thể, vừa có thể thay đổi vị trí hoặc hướng của nó trong tay.
Độ tự do nói về việc có bao nhiêu chuyển động độc lập lẫn nhau. Gập ngón trỏ lại rồi lắc sang hai bên là hai chuyển động khác nhau. Bậc tự do chủ động quan tâm đến việc có bao nhiêu chuyển động trong số đó có thể được điều khiển độc lập bằng cơ cấu chấp hành như động cơ.
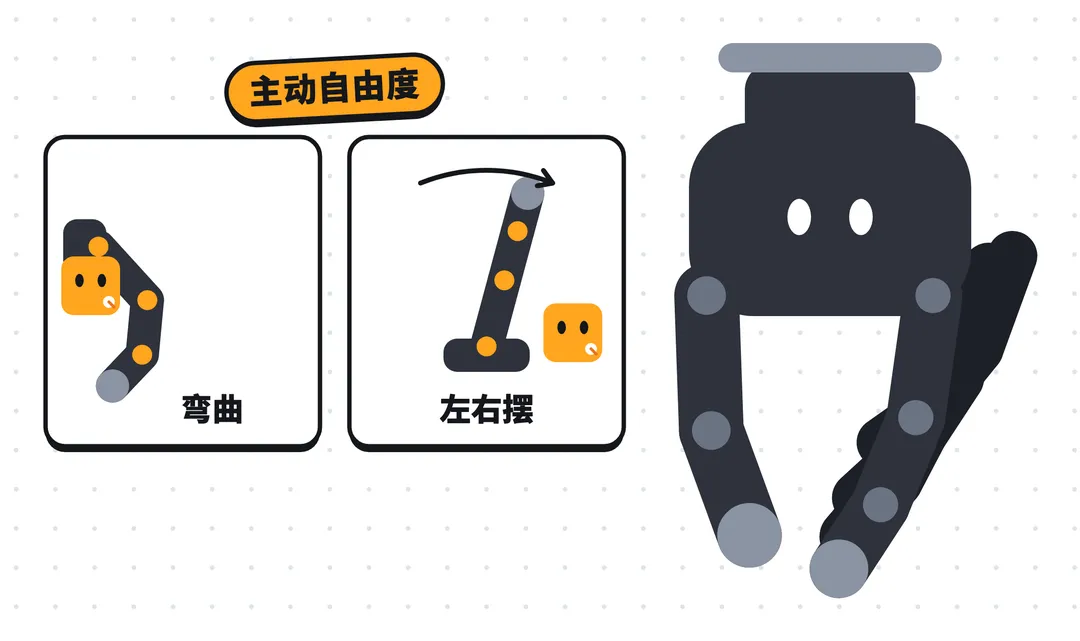
Hình 3|Gập ngón và lắc sang hai bên: hai chuyển động có thể điều khiển độc lập
Chẳng hạn, thông số kỹ thuật chính thức của Inspire-Robots RH56DFX là 12 khớp, 6 bậc tự do. Trong đó, một số khớp sẽ chuyển động liên động cùng nhau, chứ không phải khớp nào cũng nhận lệnh điều khiển riêng biệt. [2]
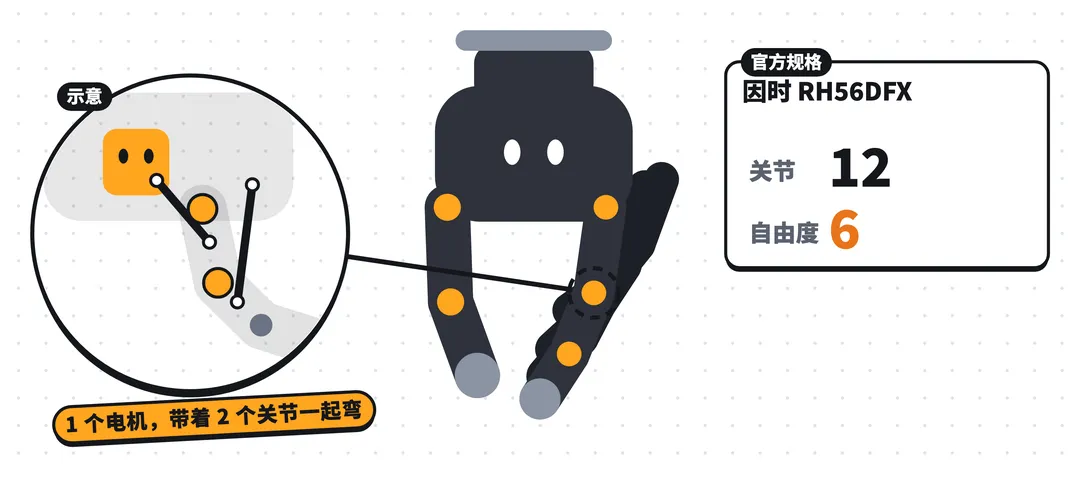
Hình 4|Sơ đồ liên động khớp và thông số RH56DFX Nguồn thông số: Inspire-Robots
Hãy thử để phần thịt ngón tay cái lần lượt chạm vào các đầu ngón tay khác. Khả năng ngón cái xoay về phía đối diện với các ngón khác được gọi là đối ngón . Khi kẹp đồng xu, việc ngón cái có với tới được không, có thể phối hợp với các ngón khác hay không sẽ phản ánh rõ tính hữu dụng hơn là con số tổng bậc tự do.
Tư thế cầm nắm cũng cần được nhìn nhận theo cách này. Bảng phân loại 33 kiểu cầm nắm của Feix mô tả các tư thế giữ vật thể ổn định bằng một tay, bài báo gốc không tính đến các chuyển động thao tác trong bàn tay. Làm được những tư thế này vẫn còn khoảng cách so với việc biết dùng kéo hay vặn nắp chai. [3]
Ly giấy bị trượt, bàn tay sẽ xử lý ra sao
Ngón tay có thể vào đúng vị trí, nhưng còn phải biết mình đang chạm vào thứ gì. Camera có thể giúp robot tìm thấy chiếc ly, nhưng khi bàn tay áp vào, các điểm tiếp xúc có thể bị che khuất. Chiếc ly có đang trượt xuống hay không, chỉ dựa vào hình ảnh chưa chắc đã nhìn rõ.
Xúc giác có thể cung cấp thông tin tiếp xúc cục bộ, chẳng hạn như đã chạm vào đâu, áp lực tập trung ở vị trí nào. Cảm nhận lực và mô-men xoắn còn giúp xác định độ lớn, hướng của lực tác động, cũng như xu hướng vật thể bị vặn xoắn. Mỗi loại cảm biến có thế mạnh đo lường khác nhau, chỉ đếm số lượng điểm tiếp xúc thì không thể chứng minh bàn tay có dễ dùng hay không.
Bạn có thể cầm một chiếc ly giấy rỗng để cảm nhận: khi ngón tay vừa chạm vào thành ly, vị trí đã chuẩn, nhưng nếu tiếp tục siết vào trong thì có thể làm bẹp chiếc ly. Điều khiển vị trí quan tâm đến việc ngón tay đi đến đâu, điều khiển lực quan tâm đến việc tác dụng lực mạnh bao nhiêu khi tiếp xúc. Phải để cả hai phối hợp nhịp nhàng thì mới có thể vừa cầm chắc, vừa không làm hỏng đồ vật.
Cảm nhận → Điều chỉnh động tác → Tái cảm nhận, quá trình lặp đi lặp lại này chính là vòng phản hồi kín.
Khi ly giấy bắt đầu trượt, hệ thống có thể điều khiển ngón tay kẹp chặt hơn một chút, rồi kiểm tra xem lực đã đủ chưa, thành ly có bị bẹp không. Khi cần thiết, hệ thống còn phải đổi sang vị trí tiếp xúc khác.
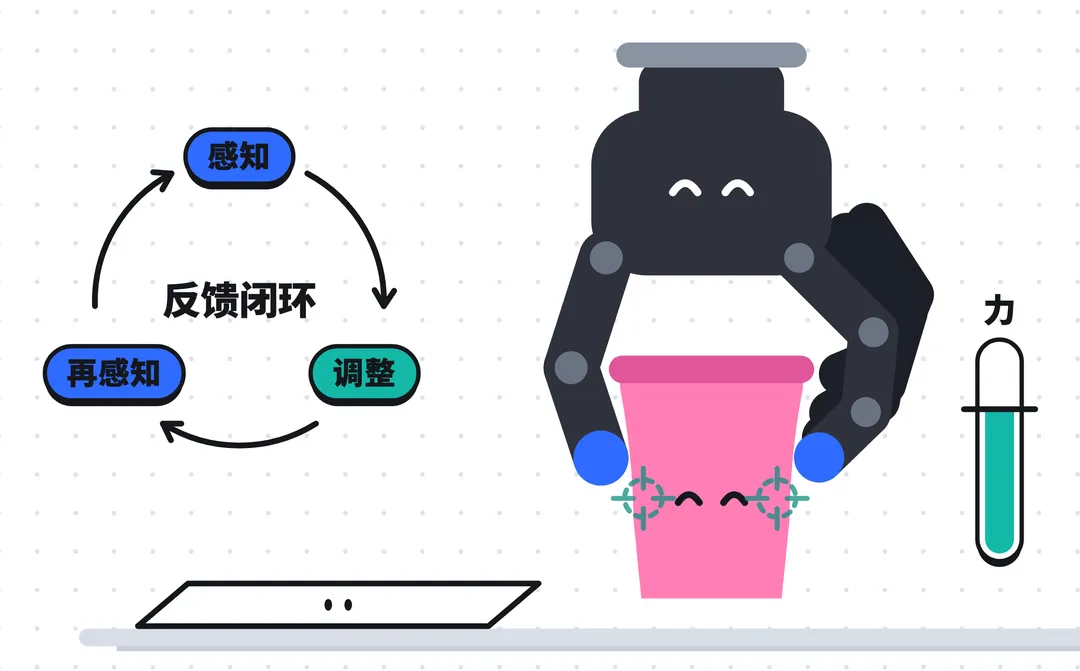
Hình 5|Vòng phản hồi kín khi cầm nắm ly giấy
Amazon Vulcan khi tiếp xúc và di chuyển hàng hóa trong các ngăn kệ đã sử dụng kẹp chuyên dụng và đầu hút có phản hồi lực và mô-men xoắn. [4] Đối với các công đoạn cố định, nếu công cụ như vậy đã có thể hoàn thành ổn định nhiệm vụ, thì chưa chắc đã cần đến năm ngón tay.
Chọn hướng giải pháp công nghệ nào phụ thuộc vào việc bàn tay đó định làm gì
Để thực hiện được những động tác kể trên, động cơ đặt ở đâu, lực truyền đến ngón tay như thế nào? Các hướng tiếp cận truyền động điện phổ biến chính là đưa ra những lựa chọn khác nhau cho hai câu hỏi này.
Truyền động bằng dây gân đặt động cơ bên ngoài ngón tay, dùng dây kéo để kéo các khớp. Bàn tay 5 ngón kinh điển của Shadow chính là áp dụng phương án này. Ngón tay có thể chế tạo nhẹ và thon gọn hơn, nhưng dùng lâu dây sẽ bị dão, bị mòn, phải định kỳ cân chỉnh độ căng và kiểm tra hao mòn. [5]
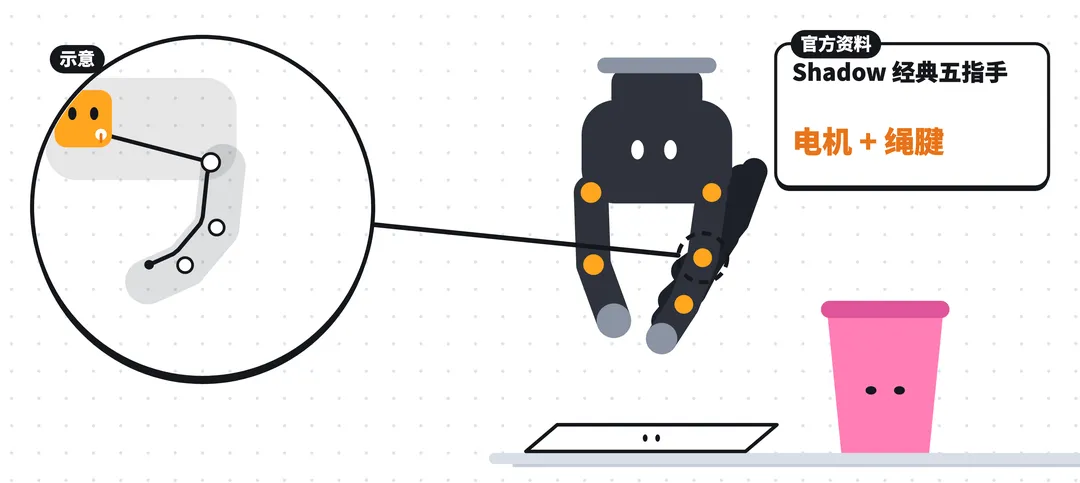
Hình 6|Sơ đồ nguyên lý dây gân kéo ngón tay Nguồn tư liệu: Shadow Robot
Biến Đặt động cơ gần khớp , thì thuận tiện cho việc điều khiển độc lập các chuyển động tại từng vị trí, đồng thời giảm bớt truyền động cự ly dài. Thế nhưng không gian trong ngón tay chỉ có ngần ấy, đưa động cơ vào sẽ làm tăng thể tích và trọng lượng. Vừa muốn nhỏ gọn lại vừa muốn đủ lực, yêu cầu đối với động cơ siêu nhỏ và cách bố trí bên trong sẽ rất cao. [6]
Ở đây cần phân biệt rõ "truyền động trực tiếp": động cơ đặt gần khớp vẫn có thể đi kèm bộ giảm tốc bánh răng; còn truyền động trực tiếp nghiêm ngặt sẽ loại bỏ các cơ cấu truyền động trung gian này, để động cơ trực tiếp dẫn động khớp. Chẳng hạn như Allegro V4, thông số kỹ thuật chính thức có liệt kê truyền động giảm tốc, nên không thể chỉ nhìn vào vị trí đặt động cơ. [7]
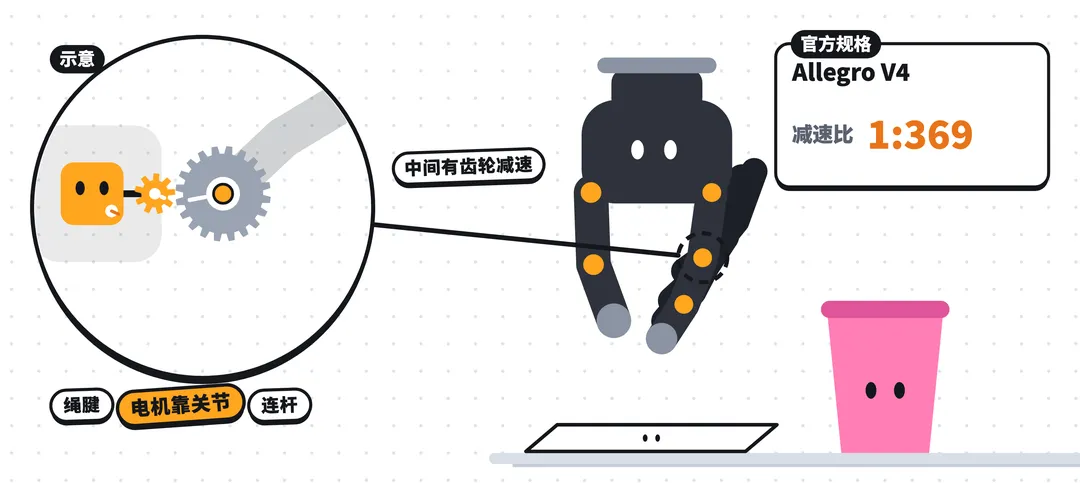
Hình 7|Động cơ đặt gần khớp, ở giữa vẫn có thể đi kèm hộp số giảm tốc Nguồn thông số: Allegro Hand
Truyền động bằng thanh liên kết sử dụng các thanh giằng cứng để đẩy và kéo khớp, có thể làm rất chắc chắn, đồng thời thuận tiện cho việc chế tạo và bảo trì. Điểm khó là việc nhiều thanh giằng cùng chen chúc trong ngón tay nhưng vẫn phải chừa đủ không gian chuyển động. Một số thiết kế cho phép nhiều khớp chuyển động đồng thời nhằm giảm bớt các linh kiện dẫn động; một số lại có thể điều khiển riêng biệt nhiều chuyển động, không thể cứ nghe thấy thanh liên kết là vội kết luận nó "kém linh hoạt". [6]
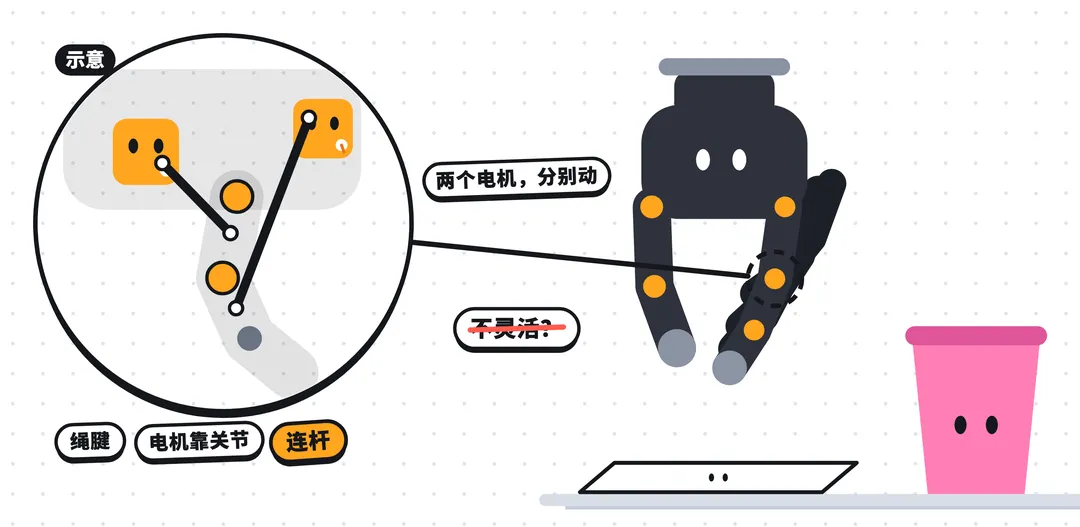
Hình 8|Sơ đồ nguyên lý thanh liên kết đẩy/kéo khớp
Thiết kế lai kết hợp nhiều phương thức truyền động vào cùng một bàn tay. Đã có nghiên cứu chế tạo một ngón tay như vậy: thanh liên kết truyền động lực chính, sau đó điều chỉnh chiều dài dây gân để thay đổi mức độ liên động giữa các khớp, giúp phương thức cầm nắm biến đổi theo. [8] Cái giá phải trả là kết cấu và việc điều khiển đều trở nên phức tạp hơn.
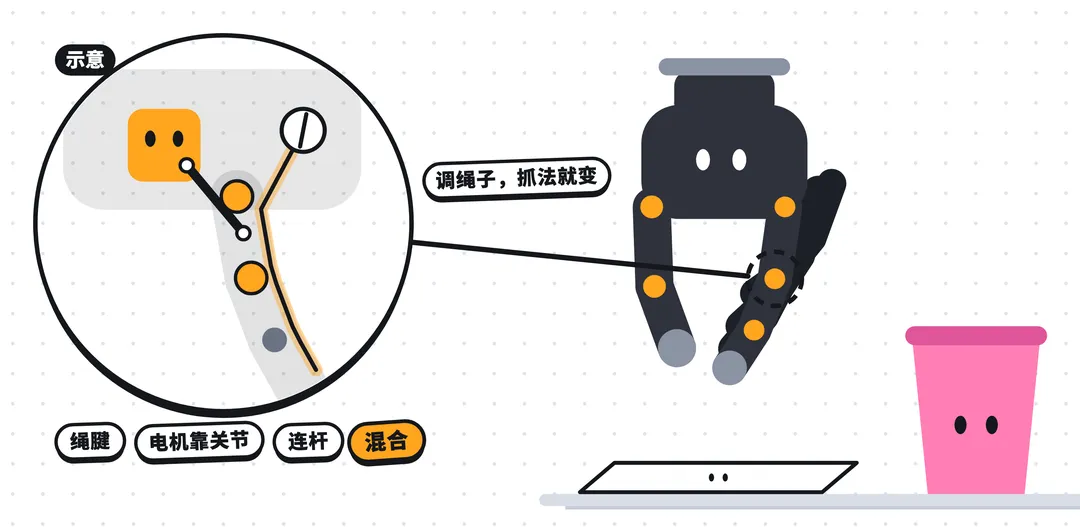
Hình 9|Sơ đồ thiết kế lai kết hợp thanh liên kết và dây gân
Bất kể chọn hướng giải pháp nào, cũng cần xem ngón tay có thể thuận thế nhường bước khi chạm phải vật cản hay không: khi ngoại lực đẩy vào khớp, cơ cấu truyền động có thể chuyển động theo hay không chính là điều mà khả năng truyền động ngược quan tâm. Va chạm có bị gãy hỏng hay không thì phải xem xét độ bền kết cấu và cơ chế bảo vệ.
Chọn hướng giải pháp nào suy cho cùng vẫn tùy thuộc vào công việc bàn tay đó phải làm. Muốn xoay đồng xu trong tay, điều chỉnh cách cầm nắm, ngón tay phải thật linh hoạt, các chuyển động tốt nhất là được điều khiển riêng rẽ. Bàn tay truyền động gân của Shadow, hay các dòng tay đặt động cơ gần khớp như Allegro, LEAP đều thường được sử dụng cho dạng nghiên cứu này. Còn nếu cần gắp/thả linh kiện lặp đi lặp lại trong một công đoạn cố định, thì độ bền và dễ bảo trì lại quan trọng hơn; một bàn tay kết cấu đơn giản, tận dụng cơ chế liên động để giản lược bớt bộ phận dẫn động có thể sẽ phù hợp hơn một bàn tay sở hữu quá nhiều tính năng.
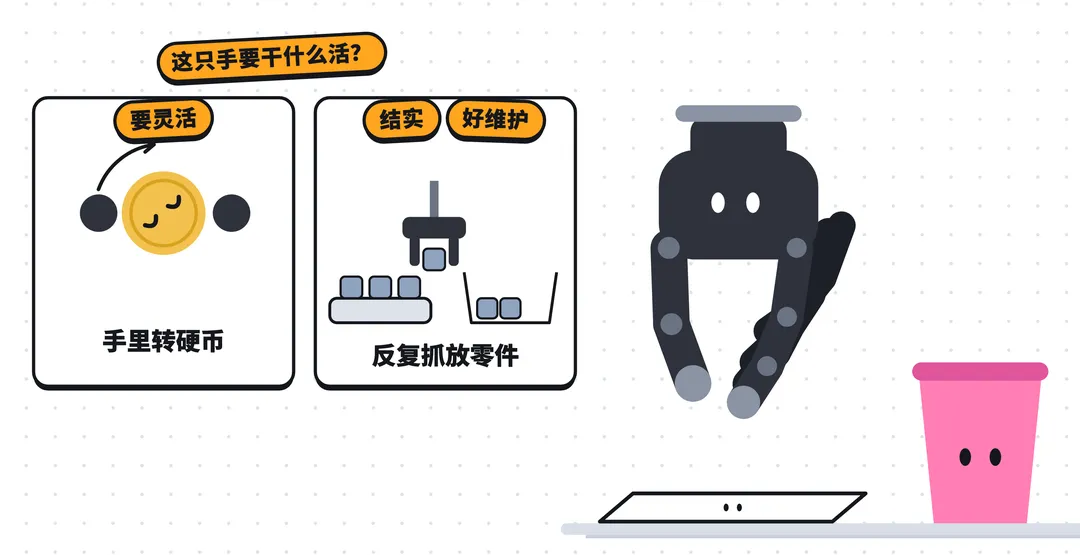
Hình 10|Lựa chọn hướng tiếp cận theo công việc mà bàn tay đảm nhiệm
Những lần thất bại có thể biến thành kỹ năng cho lần sau hay không
Cơ cấu đã hoàn thiện, bàn tay còn phải học cách sử dụng. Một cách là để con người thị phạm trước, ghi lại hình ảnh robot nhìn thấy cùng các động tác thực hiện, nhằm huấn luyện model biết khi nào nên cử động ra sao, điều này gọi là bắt chước học hỏi . Việc con người điều khiển robot theo thời gian thực chính là Teleoperation , cũng là một cách thu thập dữ liệu thị phạm. Những động tác mượt mà trong video demo có thể chính là đến từ tay của người vận hành.
Nhưng chỉ ghi nhớ động tác thôi là chưa đủ. Khi nhặt giấy, hai lần thử nhìn qua video tưởng chừng giống hệt nhau, nhưng có thể một lần thành công, một lần bị trượt. Chỉ khi đồng bộ hóa hình ảnh, động tác, tín hiệu tiếp xúc và kết quả theo trục thời gian, ta mới dễ dàng tìm ra điểm khác biệt: là do vị trí chạm chưa đúng, hay lực tác dụng chưa chuẩn?
Nếu chỉ lặp đi lặp lại việc gắp tờ giấy phẳng ở một vị trí cố định, thì dù có ghi lại bao nhiêu lần, khi đổi sang giấy nhăn vẫn có thể thất bại. Dữ liệu phải bao gồm đủ loại tình huống thì mới học được cách ứng phó với sự thay đổi. Đổi sang một loại cảm biến khác, tín hiệu cũng có thể khác đi. Nghiên cứu T3 đang khám phá cách đưa dữ liệu xúc giác từ nhiều nguồn khác nhau vào huấn luyện chung. [9]
Ngoài ra còn có thể để bàn tay tự mình thử nghiệm nhiều lần: chấm điểm cho thao tác theo quy tắc phần thưởng đặt trước, rồi dựa vào đó để cải tiến, điều này gọi là Học tăng cường . Để giảm hao mòn máy thật, một phần quá trình luyện tập có thể thực hiện trước trong môi trường ảo trên máy tính, rồi áp dụng chiến lược động tác học được lên robot thực tế, tức là chuyển giao mô phỏng .
Nghiên cứu về LEAP Hand đã trình diễn ứng dụng của các phương pháp huấn luyện này. [10] Dù vậy, ma sát và biến dạng trong máy tính chưa chắc đã giống hệt vật thể ngoài đời thực. Các động tác đã luyện thành thục trong môi trường ảo, khi áp dụng lên bàn tay thực tế, vẫn phải đối mặt lại với những khác biệt này.
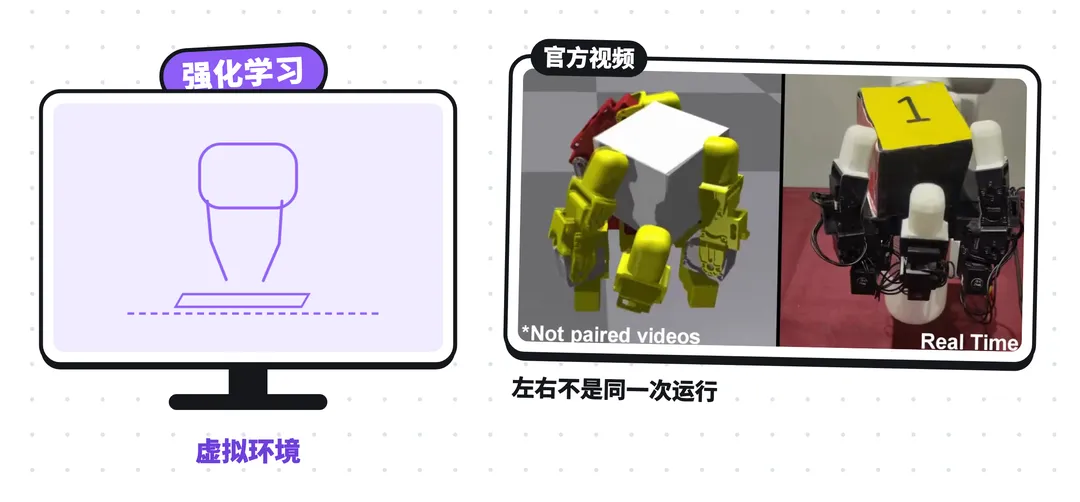
Hình 11|Thao tác trong bàn tay trên mô phỏng và thực tế của LEAP Hand Nguồn: Trang dự án LEAP Hand (ảnh cắt từ video)
Bản thân chuyển động của bàn tay cũng phải ổn định. Với cùng một lệnh, nếu chuyển động lúc làm mẫu và lúc vận hành thực tế khác nhau thì chiến lược học được có thể mất tác dụng. Nghiên cứu ORCA đã thiết kế riêng một quy trình hiệu chuẩn nhằm giảm thiểu loại sai lệch này. [11]
Luyện tập lặp đi lặp lại sẽ làm mòn phần cứng; việc hỏng hóc mất bao lâu để sửa xong cũng ảnh hưởng đến khả năng duy trì quá trình huấn luyện. Bàn tay 3 ngón DEX-EE do Shadow hợp tác phát triển cùng Google DeepMind đặc biệt nhấn mạnh vào khả năng chịu được va đập liên tục và dễ dàng sửa chữa. [12]
Sau khi chạm vào vật thể, việc biết nên kẹp chặt hơn, nới lỏng ra hay đổi vị trí tiếp xúc, năng lực này có thể gọi là trí tuệ tiếp xúc . Nó không thể học trọn vẹn nếu chỉ nhìn vào hình ảnh, mà phải thử nghiệm lặp đi lặp lại trên bàn tay thật: giấy bị nhăn không nhấc lên được, cốc giấy bị trượt một nửa, lúc đó bàn tay phản ứng ra sao, kết quả thế nào, đều phải ghi nhận lại, rèn thành kỹ năng rồi mới kiểm nghiệm bằng các vật thể chưa từng thấy.
Những kinh nghiệm này cần phải thử nghiệm từng lần một để đúc kết. Nếu chúng có thể giúp lần triển khai tiếp theo giảm bớt việc huấn luyện lại, tinh chỉnh và can thiệp thủ công , thì dù người khác có mua cùng một bàn tay robot, họ cũng khó lòng đuổi kịp ngay lập tức, và điều này mới có cơ hội trở thành con hào kinh tế của doanh nghiệp.
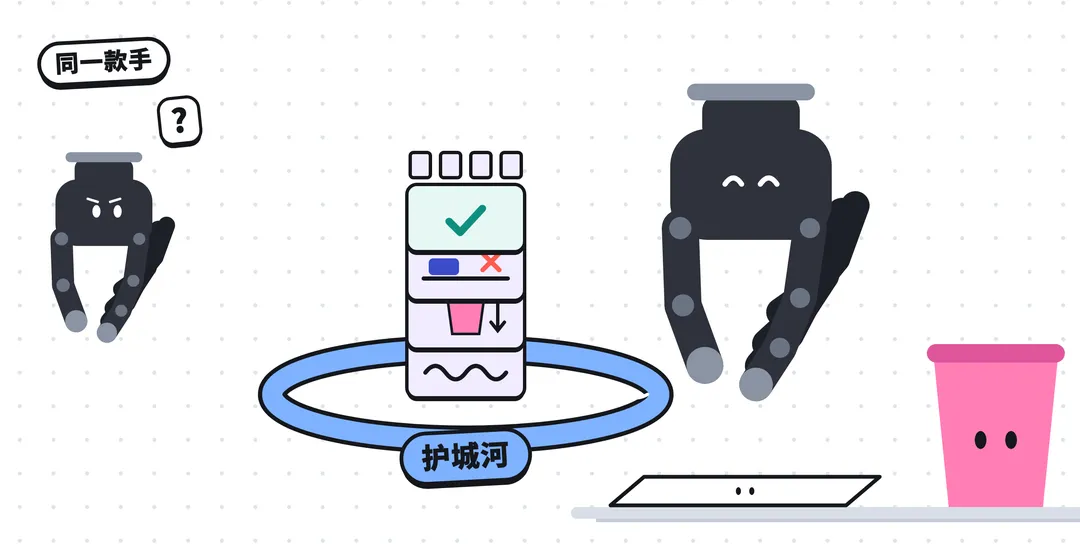
Hình 12|Kinh nghiệm đúc kết từ thực nghiệm mới có cơ hội trở thành con hào kinh tế
Thử đưa bàn tay robot vào công việc thực tế
Một bàn tay robot chế tạo càng phức tạp thì việc sửa chữa có thể càng tốn công; muốn tiết kiệm chi phí thì lại không thể cắt giảm những năng lực mà nhiệm vụ đòi hỏi. Để bàn tay khéo léo thực sự được đưa vào sử dụng, thì cầm nắm chuẩn xác, dùng được lâu bền và chi phí chấp nhận được phải cùng đạt được trên một bàn tay, trong cùng một công việc.
Nếu có cơ hội thử nghiệm tại hiện trường, bạn có thể thống nhất trước một nhiệm vụ trọn vẹn: ví dụ cầm cốc giấy, hãy để nó nhấc lên, di chuyển rồi đặt nguyên vẹn vào vị trí chỉ định. Như vậy, làm đến bước nào tính là thành công thì cả hai bên đều nắm rõ.
Tiếp theo, hãy xác nhận xem đó là thao tác tự chủ hay do người điều khiển từ xa. Hãy đề nghị bên trình diễn chỉ thay đổi vị trí hoặc hướng của vật thể, giữ nguyên các điều kiện khác rồi thử lại xem sao. Nếu bạn đang xem video, cũng hãy lưu ý xem video có bị cắt ghép hay không, và có thể hiện các lần thử liên tục hay không.
Nếu muốn thực hiện một phép so sánh sơ bộ, bạn có thể cho thử nghiệm cùng một nhiệm vụ 10 lần liên tiếp. Mỗi lần hãy ghi lại xem có hoàn thành hay không, thời gian hoàn thành, tình trạng rơi hoặc làm hỏng vật thể, và có người can thiệp hay không. 10 lần chỉ là cách quan sát cơ bản để nhập môn, không phải tiêu chuẩn nghiệm thu công nghiệp.
Khi gắp trượt, việc bàn tay có thể tự đổi vị trí để thử lại hay không cũng rất đáng chú ý. Nếu vẫn cần con người phải xếp lại vật thể, thì đó chính là khoảng thời gian phát sinh bạn phải bỏ thêm vào khi sử dụng.
Khi chuẩn bị mua về để đưa vào làm việc, bạn còn cần xác nhận trong báo giá đã bao gồm cảm biến, bộ điều khiển, phần mềm và hỗ trợ tích hợp hay chưa. Sau đó, cộng thêm chi phí thay thế linh kiện, thời gian dừng máy để sửa chữa, sự can thiệp thủ công và tổn thất do làm hỏng đồ vật, thì mới có thể so sánh được tổng chi phí đã bỏ ra để hoàn thành một thao tác đạt chuẩn là bao nhiêu.
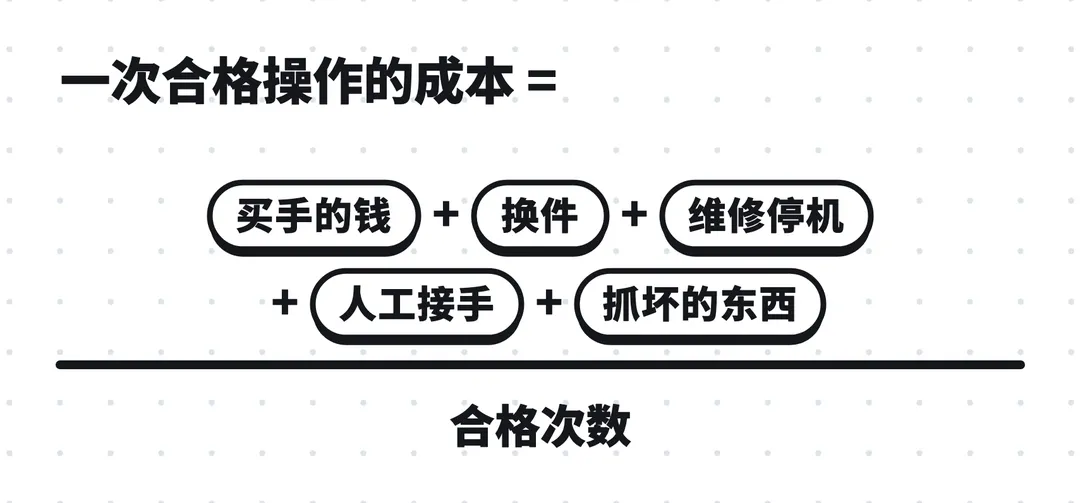
Hình 13|Cách tính chi phí cho một thao tác đạt chuẩn
Những con số như "tuổi thọ 10.000 giờ" hay "nắm bắt được hàng trăm nghìn lần" cũng phải xem xét điều kiện thử nghiệm. Đóng mở tay không tải và làm việc khi mang vật nặng không thể đem so sánh ngang hàng. Mỗi phút cử động bao nhiêu lần, giữa chừng có phải thay linh kiện hay không, độ chính xác giảm đến mức nào thì bị coi là hỏng, tất cả đều ảnh hưởng đến ý nghĩa thực sự của con số đó.
Một tờ giấy chưa nhặt lên được, ngón tay đổi sang góc khác rồi thử lại lần nữa. Nếu robot có thể tự mình hoàn thành những điều chỉnh này, thì người đứng bên cạnh sẽ không cần phải ra tay can thiệp nữa.
Học tương tác với AI (NotebookLM)
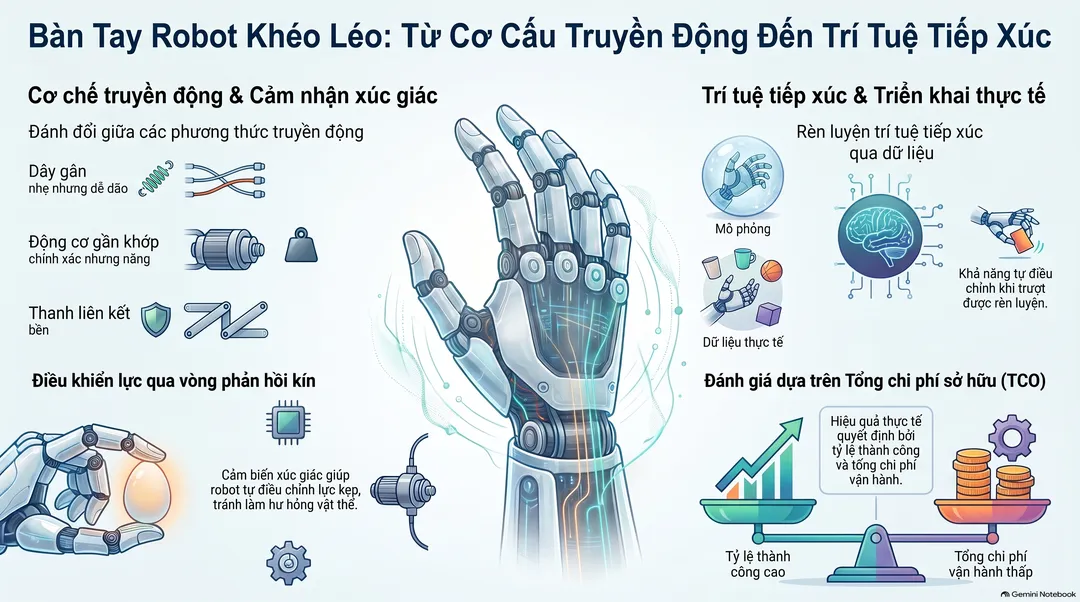
Ngoài đọc , bạn có thể nghe , xem và xem hoạ thông tin ở đầu bài. Bài này còn có bộ công cụ tương tác do AI tạo: Bài kiểm tra trắc nghiệm, Thẻ ghi nhớ, Sơ đồ tư duy, Bản trình bày và Báo cáo chuyên sâu.
Mở không gian học tương tác